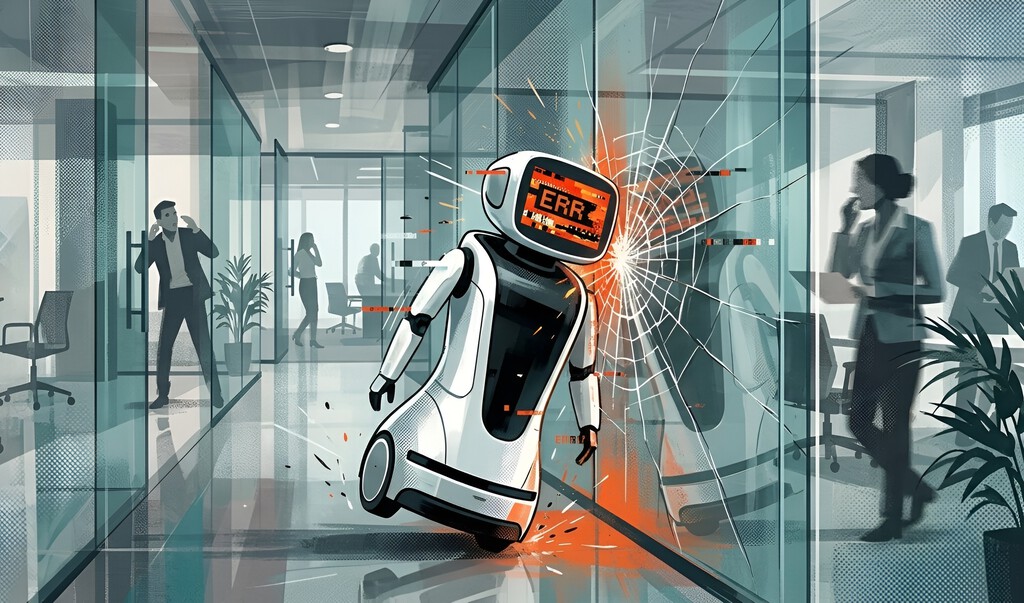
En el ámbito de la robótica, uno de los retos más intrigantes es la capacidad de los robots para interpretar correctamente su entorno. Un problema particular surge cuando estos dispositivos se encuentran con paredes de cristal, que pueden engañar a sus sensores y dificultar la navegación. Investigadores de la Universidad de Maryland han desarrollado un innovador método llamado PolarDepth para abordar esta problemática, mejorando así la percepción de profundidad y movimiento en entornos acristalados.
La complejidad de la percepción robótica
Cuando un robot se desplaza por un espacio, debe convertir la información que captan sus sensores en un mapa del entorno. Sin embargo, el cristal puede distorsionar esta información, haciendo que un camino que parece despejado en realidad esté obstruido. Esto se debe a que las cámaras convencionales pueden no captar la textura del vidrio, lo que lleva a errores en la interpretación del espacio.
PolarDepth utiliza una única cámara de polarización para generar dos tipos de imágenes: una convencional en color y otra que incorpora datos sobre la polarización de la luz. Esta técnica permite al sistema combinar ambas representaciones para mejorar la estimación de la profundidad, lo que resulta crucial para la navegación autónoma.
Resultados prometedores en pruebas
Las pruebas realizadas con PolarDepth han mostrado resultados alentadores. En entornos tanto reales como sintéticos, el método ha demostrado ser más eficaz que los enfoques tradicionales basados únicamente en imágenes RGB. Los investigadores han observado mejoras significativas en la estimación de distancias y en la odometría visual, que es esencial para calcular el movimiento de los robots.
A pesar de estos avances, los resultados aún no garantizan que la tecnología elimine por completo las colisiones durante la navegación autónoma. Esto subraya la necesidad de seguir investigando y desarrollando soluciones que permitan a los robots interactuar de manera más segura en entornos complejos.
Investigaciones previas y el camino por delante
Este no es un problema nuevo en el campo de la robótica. En 2017, un equipo de la Universidad Tecnológica de Sídney había explorado cómo los robots podían reconocer paneles de cristal utilizando la intensidad de la luz láser reflejada. Su investigación logró identificar aproximadamente el 95% de los paneles sin falsos positivos, lo que demuestra que existen múltiples enfoques para abordar este desafío.
A medida que las empresas como Tesla y Boston Dynamics continúan desarrollando robots para tareas específicas, la capacidad de estos dispositivos para adaptarse a su entorno se vuelve cada vez más crucial. Sin embargo, aún queda un largo camino por recorrer antes de que los robots puedan navegar con confianza en espacios compartidos con humanos, evitando obstáculos tan comunes como las paredes de cristal.
Fuente: Información elaborada a partir de la publicación original.